
Cánh tay robot UR10 Universal Robots trở thành thủ thư tự động tại thư viện trung tâm Helsinki
Thay vì phân loại và sắp xếp từng cuốn sách bằng phương pháp thủ công, thư viện trung tâm Helsinki (Phần Lan) ứng dụng cánh tay robot cộng tác Universal Robots kết hợp robot di động để tự động hóa quy trình tiếp nhận, phân loại và đưa sách về đúng vị trí. Hệ thống giúp xử lý khối lượng công việc lặp lại với tốc độ cao, tạo điều kiện để nhân viên thư viện tập trung vào các nhiệm vụ chuyên môn và phục vụ độc giả.
Hệ thống robot giải quyết bài toán quản lý hàng nghìn cuốn sách
Với kho sách lên tới khoảng 100.000 đầu sách, thư viện trung tâm Helsinki phải xử lý khối lượng lớn sách mượn và trả mỗi ngày. Sau khi được hoàn trả, sách cần được tiếp nhận, phân loại và chuyển về đúng vị trí trên giá. Nếu thực hiện hoàn toàn thủ công, quy trình này đòi hỏi nhiều thời gian, công sức và sự tập trung của nhân viên.
Để tối ưu hoạt động, thư viện Helsinki đã triển khai giải pháp tự động hóa với các cánh tay robot cộng tác và robot di động. Hệ thống được thiết kế để đảm nhận những công việc lặp đi lặp lại, từ tiếp nhận sách tại khu vực hoàn trả đến phân loại và sắp xếp sách trở lại kệ.
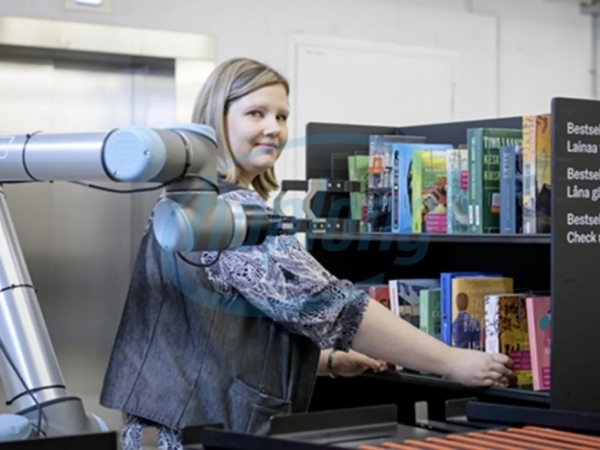
Điểm đáng chú ý là giải pháp không chỉ hướng đến tăng tốc độ xử lý mà còn phải đáp ứng yêu cầu vận hành trong môi trường công cộng, nơi robot hoạt động gần nhân viên và người sử dụng thư viện.
Universal Robots và MiR phối hợp trong quy trình tự động hóa
Hệ thống sử dụng hai cánh tay robot cộng tác UR10 của Universal Robots, kết hợp với bộ kẹp Robotiq và ba robot di động MiR. Mỗi thiết bị đảm nhận một nhiệm vụ trong quy trình, tạo thành chuỗi vận hành liên kết.
Cụ thể, sách được đưa đến khu vực tiếp nhận thông qua ba cổng trả sách dành cho độc giả. Ba robot di động MiR hỗ trợ tiếp nhận và vận chuyển các giỏ sách, trong khi hai cánh tay robot UR10 thực hiện công việc phân loại và đặt sách vào đúng vị trí theo yêu cầu của hệ thống.
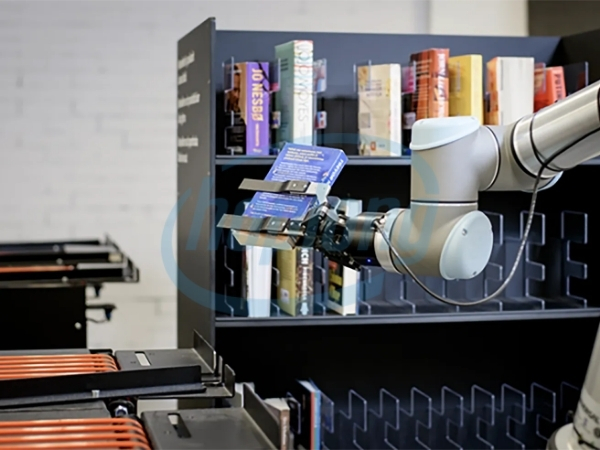
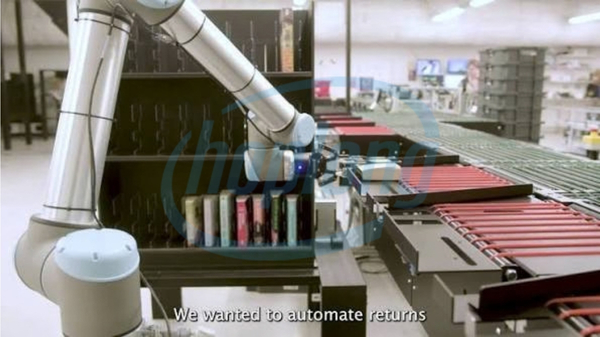
Theo thông tin được cung cấp, giải pháp có khả năng sắp xếp khoảng 700 cuốn sách mỗi giờ. Hệ thống cũng được giới thiệu với năng lực tiếp nhận và xử lý sách ở quy mô lên tới 2.000 cuốn mỗi giờ. Hai con số này phản ánh các công đoạn hoặc chỉ tiêu vận hành khác nhau, do đó không nên hiểu rằng riêng hai cánh tay robot có thể tự sắp xếp 2.000 cuốn sách lên kệ mỗi giờ.
Việc kết hợp robot di động với cánh tay robot giúp phân chia công việc rõ ràng: robot di động đảm nhiệm việc vận chuyển, còn cánh tay robot xử lý thao tác gắp và đặt sách. Nhờ đó, quy trình được tổ chức đồng bộ hơn, giảm sự phụ thuộc vào thao tác thủ công ở những công đoạn có tính lặp lại cao.
Robot cộng tác đáp ứng yêu cầu an toàn trong môi trường công cộng
Khác với dây chuyền sản xuất được bố trí trong khu vực công nghiệp riêng biệt, thư viện là không gian có người qua lại thường xuyên. Vì vậy, một trong những yêu cầu quan trọng khi triển khai hệ thống là bảo đảm an toàn trong quá trình robot vận hành gần con người.
Cánh tay robot cộng tác UR10 được thiết kế cho các ứng dụng tự động hóa có sự tương tác với con người. Tuy nhiên, khả năng cộng tác không đồng nghĩa với việc có thể vận hành robot ở mọi điều kiện mà không cần biện pháp bảo vệ. Việc đánh giá rủi ro, thiết lập vùng hoạt động, cấu hình giới hạn chuyển động và tích hợp các cơ chế an toàn phù hợp vẫn rất cần thiết.
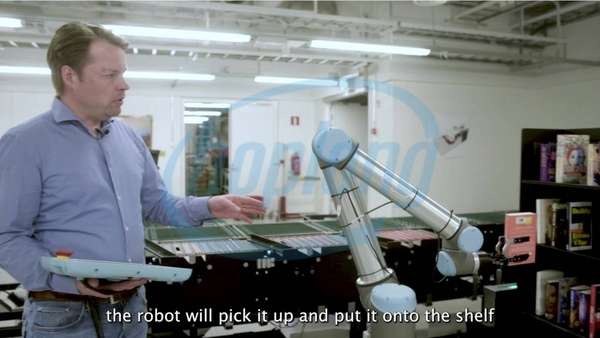
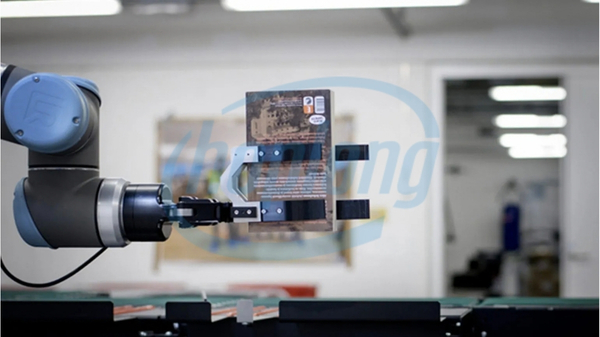
Trong ứng dụng tại thư viện Helsinki, hệ thống cần phối hợp nhịp nhàng giữa robot di động, cánh tay robot và khu vực tiếp nhận sách, đồng thời duy trì hoạt động ổn định khi có nhân viên hoặc độc giả ở gần.
Tự động hóa công việc lặp lại, nâng cao hiệu quả vận hành thư viện
Việc ứng dụng Universal Robots kết hợp robot di động cho thấy tự động hóa không chỉ phù hợp với nhà máy mà còn có thể giải quyết các bài toán vận hành trong những môi trường dịch vụ như thư viện.
Khi các công đoạn tiếp nhận, vận chuyển, phân loại và sắp xếp sách được tự động hóa, nhân viên có thêm thời gian dành cho những công việc đòi hỏi sự tương tác và chuyên môn của con người, chẳng hạn như hỗ trợ độc giả tìm kiếm tài liệu, hướng dẫn sử dụng dịch vụ và tổ chức các hoạt động văn hóa, đọc sách.
Mô hình này cũng cho thấy vai trò của việc kết hợp nhiều công nghệ trong cùng một hệ thống. Cánh tay robot đảm nhiệm thao tác chính xác, robot di động hỗ trợ vận chuyển, còn quy trình điều phối giúp các thiết bị phối hợp với nhau theo trình tự.
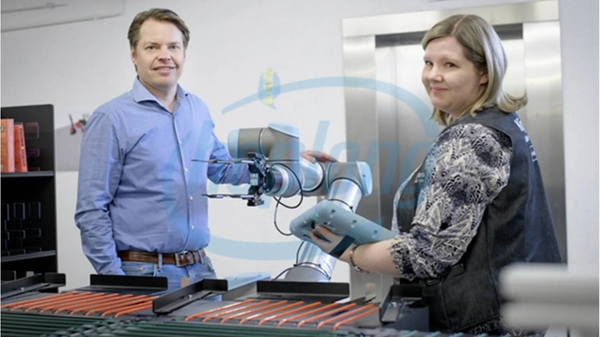
Từ trường hợp thư viện trung tâm Helsinki, có thể thấy tự động hóa hiệu quả không nhất thiết là thay thế toàn bộ con người, mà là phân công những công việc phù hợp cho máy móc để nâng cao năng suất, giảm khối lượng thao tác thủ công và cải thiện chất lượng vận hành.
Share



Để lại bình luận của bạn
Chưa có bình luận nào!